Posición validada y vuelo según la velocidad.
Un skyBlip Go necesita su posición y su hora antes de transmitir una posición por ADS-L. Comprueba los datos que envía el receptor GPS, espera a que se estabilicen y decide si la aeronave está en vuelo a partir de la velocidad respecto al suelo. Esa decisión cambia la frecuencia de transmisión y determina si permite una actualización.
La posición GPS
Una solución no basta para tener una posición válida.
El receptor GPS envía una solución cada segundo, vea o no el cielo. El Go solo la acepta como posición válida tras sus propias comprobaciones. Las dos tramas que llevan la posición y la fecha deben estar presentes y ser recientes. La fecha no puede ser la de 1980 que algunos receptores envían por defecto antes de conocerla. La distancia a la posición anterior debe ser plausible. El receptor también indica si considera válida su solución, pero el Go toma su propia decisión.
El Go usa un receptor Quectel L76K. Bravo usa un Airoha AG3335. Ambos envían sus lecturas en el mismo formato de tramas NMEA, que interpreta el mismo analizador.
Tres mensajes mientras espera.
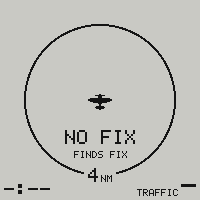
NO FIX por sí solo no te dice si la antena está bajo el techo de un hangar, si el receptor ha dejado de enviar datos o si faltan veinte segundos para obtener la posición. El Go lee las tramas que ya llegan y muestra un mensaje que indica si conviene moverlo, esperar o llevarlo al banco de pruebas:
| Mensaje | Qué detecta el Go | Qué hacer |
|---|---|---|
| GPS OFF | No hay tramas recientes del receptor | Lleva el equipo al banco de pruebas. Despejar la vista del cielo no hará que el receptor vuelva a enviar tramas |
| MOVE OUT | Llegan soluciones sin una fecha utilizable | Lleva el equipo a un lugar donde la antena tenga una vista más despejada del cielo |
| FINDS FIX | El receptor ha decodificado una fecha utilizable | Deja el equipo donde está. El receptor ha leído el mensaje de navegación de un satélite, pero le falta la geometría para calcular la posición |
FINDS FIX te indica que esperar puede ayudar. La fecha procede del mensaje de navegación de los satélites. Decodificarla es un paso más que no recibir ninguna señal utilizable. La pantalla de estado añade el tiempo que lleva en la fase actual, hasta 9:59. El círculo del radar y la lista NEARBY solo muestran el mensaje, para no redibujar parte de la pantalla cada segundo mientras no hay posición.
Transmite cuando se estabiliza la posición.
Al arrancar en frío, un receptor puede dar soluciones que cambian de posición, altitud y sobre todo velocidad respecto al suelo durante varios segundos. Esa velocidad también activa el estado en vuelo. Si el dispositivo transmitiera demasiado pronto, podría difundir una trayectoria que la aeronave nunca recorrió, al ritmo de vuelo mientras está estacionada.
El Go comprueba si las soluciones se estabilizan en lugar de esperar un tiempo fijo. Cada segundo predice la posición siguiente a partir de la anterior, a velocidad y régimen de viraje constantes, y compara la predicción con la nueva posición. Empieza a transmitir después de tres predicciones consecutivas con un error inferior a 12 m. Doce metros en un segundo equivalen a 12 m/s, el umbral de despegue. Así, el límite de error está ligado a la decisión de vuelo que protege. Una solución 2D no cuenta para la estabilización porque no mide su altitud. Si el receptor no se estabiliza, la transmisión empieza a los 20 s de la primera posición, o a los 5 s de una pérdida breve. La espera tiene un límite porque sería peor no transmitir nunca.
La posición tiene que llegar antes de los 450 ms.
El Go no puede usar la solución del segundo actual hasta que el receptor envía la última trama. La primera transmisión posible es a los 450 ms del inicio de ese segundo. El receptor empieza a enviar a los 70 ms aproximadamente. A su velocidad de arranque de 9600 baud, los 320 bytes de la posición tardan 333 ms en llegar. Solo quedan 47 ms de margen. En el banco de pruebas, un equipo con 22 satélites completó la posición a los 780 ms. Se rechazó toda transmisión programada antes.
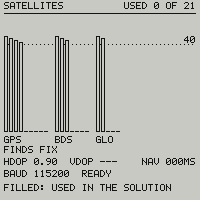
Por eso, el Go cambia el receptor a 115200 baud, la velocidad más alta documentada para su orden de configuración. Así, la misma posición tarda 28 ms en llegar. La orden no tiene acuse de recibo, así que el Go comprueba si llega una trama válida a la nueva velocidad. Si no llega ninguna, vuelve a la anterior.
La pantalla de satélites muestra una barra de señal por satélite. Las tramas con esos niveles también retrasan la posición, así que el Go solo las solicita mientras esa pantalla está abierta, una vez cada cinco segundos. Los recuentos siguen actualizándose cada segundo. El receptor produce una solución por segundo. Cinco soluciones por segundo no adelantarían la primera posición y añadirían ruido a las lecturas.
El PPS marca el inicio del segundo.
El receptor da un pulso por segundo, o PPS. Una interrupción capta su flanco sin esperar al siguiente ciclo del sistema operativo. Ese flanco marca el inicio del segundo UTC desde el que se mide cada ventana de radio. Cada solución se fecha en ese flanco, no al llegar su última trama. Si cesan los pulsos, las ventanas de radio siguen durante 60 s a partir del último flanco, solo para recibir. El Go no transmite sin sincronización PPS.
Aún no se ha comprobado si el L76K sigue dando pulsos sin posición. La documentación describe el pulso, pero no dice si se interrumpe al perder la posición. El chip admite ambos comportamientos y el Go no lo configura. Hace falta una prueba en banco para saber qué ocurre cuando se pierde la posición.
El estado de vuelo
En vuelo o en tierra, solo según la velocidad respecto al suelo.
El Go decide si la aeronave está en vuelo a partir de la velocidad respecto al suelo que llega con cada posición. No usa la altitud, la velocidad vertical ni el barómetro para decidirlo. Los umbrales separados impiden que un pequeño cambio de velocidad haga oscilar el estado:
| Estado | Condición | Por qué ese valor |
|---|---|---|
| Despegue | 12 m/s o más (23 kt) | Un remolcador que vuelve deprisa a la parrilla de salida rueda a 10 m/s. Un planeador remolcado despega a unos 20 m/s |
| Aterrizaje | Menos de 8 m/s durante 10 s | Una velocidad de rodaje sostenida permite que el Go reconozca el aterrizaje antes de que la aeronave se pare |
| Aterrizaje | Menos de 1 m/s | La aeronave está parada. El umbral es unas tres veces el ruido de velocidad habitual del receptor en parado |
| TAXI en pantalla | 1,5 m/s o más, en tierra | Aproximadamente el paso de una persona que camina deprisa. La pantalla vuelve a GROUND por debajo de 1 m/s |
| Entre umbrales | Se conserva el estado anterior | La separación evita cambios repetidos cerca de un umbral |
El margen entre 12 y 1 m/s importa cuando hay viento. Un planeador que gira con un viento de 15 m/s puede pasar de 5 m/s contra el viento a 40 m/s a favor en cada giro. Un único umbral entre esas velocidades detectaría aterrizajes y despegues repetidos. Exigir 10 s por debajo de 8 m/s lo evita en el giro del ejemplo: con un viento de 20 m/s, un planeador que gira a 22 m/s pasa unos 3 s de un giro de 25 s por debajo del umbral de aterrizaje.
Una regla anterior también detectaba vuelo por encima de 2000 m. Un equipo estacionado en Courchevel, a 2008 m, quedaba siempre en vuelo. La velocidad respecto al suelo evita ese problema con la altitud, pero la calidad de la posición sigue importando. Una posición de mala calidad pesa menos como indicio de vuelo. Se ignora un salto de velocidad de más de cuatro veces entre posiciones consecutivas. Los indicios de estar en tierra no se reducen nunca, porque reducir una velocidad no debe inventar un aterrizaje. La primera posición después del encendido decide de inmediato. Entre los umbrales, el Go elige el estado en tierra, porque es habitual encenderlo mientras remolcan el planeador a la parrilla de salida.
Qué cambia con el estado.
| En tierra | En vuelo | |
|---|---|---|
| Posiciones transmitidas | A intervalos de 9 y luego 11 s | Cada segundo |
| Alerta de tráfico | En silencio | Se evalúa si el tráfico justifica alertas. Consulta tráfico |
| Actualizaciones, ajustes desde el móvil y descarga del registro de vuelos | Permitidos | Se rechazan nuevas actualizaciones, la descarga del registro y los ajustes que requieren pulsación. Se permiten los ajustes desde un navegador de confianza |
| Registro de vuelo | El minuto anterior de rodaje se guarda en memoria | Se registra cada segundo, incluido ese minuto anterior |
| Cronómetro de vuelo | Conserva su lectura | Cuenta el tiempo en vuelo |
Un despegue falso bloquea las actualizaciones en tierra y consume batería al ritmo de transmisión de vuelo. Un despegue no detectado deja que una aeronave transmita en vuelo al ritmo de estacionamiento. Una vez que el Go detecta el vuelo, perder la posición no levanta el bloqueo de las actualizaciones. Solo lo levanta una detección positiva de estar en tierra. Perder la recepción al pasar sobre una cresta no permite actualizar en vuelo. Un equipo sin posición desde el encendido tiene estado desconocido y permite actualizar. Así puedes trabajar con él en el banco de pruebas bajo techo.
El cronómetro cuenta el tiempo en vuelo desde que encendiste el Go, no desde el último despegue. Se detiene al aterrizar y sigue en el siguiente despegue. Una toma y despegue no pone a cero el tiempo acumulado. Un aterrizaje falso solo pierde los segundos que cuenta como tiempo en tierra.
Cuando la velocidad respecto al suelo no basta.
Un parapente que vuela a unos 10 m/s respecto al aire solo lleva 5 m/s respecto al suelo con 5 m/s de viento de cara. Puede quedar por debajo del umbral de despegue durante todo el vuelo. Las alas delta que vuelan en ladera y los globos pueden tener el mismo problema. Con esos tipos de aeronave, el Go transmite el estado indefinido de ADS-L en lugar de en tierra. ADS-L envía ese estado al ritmo de vuelo, de modo que la transmisión nunca los identifica como estacionados. Esto no hace que el detector de velocidad declare el estado en vuelo. Su registro de vuelo tiene otra regla: empieza cuando se mueven y termina tras dos minutos sin moverse.
Antes se usaba el ascenso barométrico para detectar estos vuelos. Se eliminó porque las rachas, los cambios de presión y los picos cuando fallaba el barómetro marcaban despegues falsos en la cola del hangar. La velocidad respecto al suelo evita esas detecciones falsas, pero puede no detectar un vuelo a baja velocidad respecto al suelo. El estado indefinido transmitido y la regla de registro separada cubren esos límites sin tomar el ascenso barométrico como prueba de vuelo.
- El Go comprueba cada posición en lugar de aceptar el indicador de validez del receptor
- GPS OFF, MOVE OUT y FINDS FIX te indican si conviene investigar, mover el Go o esperar
- La transmisión empieza tras tres predicciones con un error inferior a 12 m, con un máximo de 20 s desde la primera posición
- A 115200 baud la posición llega antes de la primera transmisión posible
- El Go detecta el despegue a 12 m/s y el aterrizaje a menos de 1 m/s o tras 10 s por debajo de 8 m/s
- Perder la posición en vuelo no cuenta nunca como aterrizar
¿Quieres probarlo ahora o comprar uno?